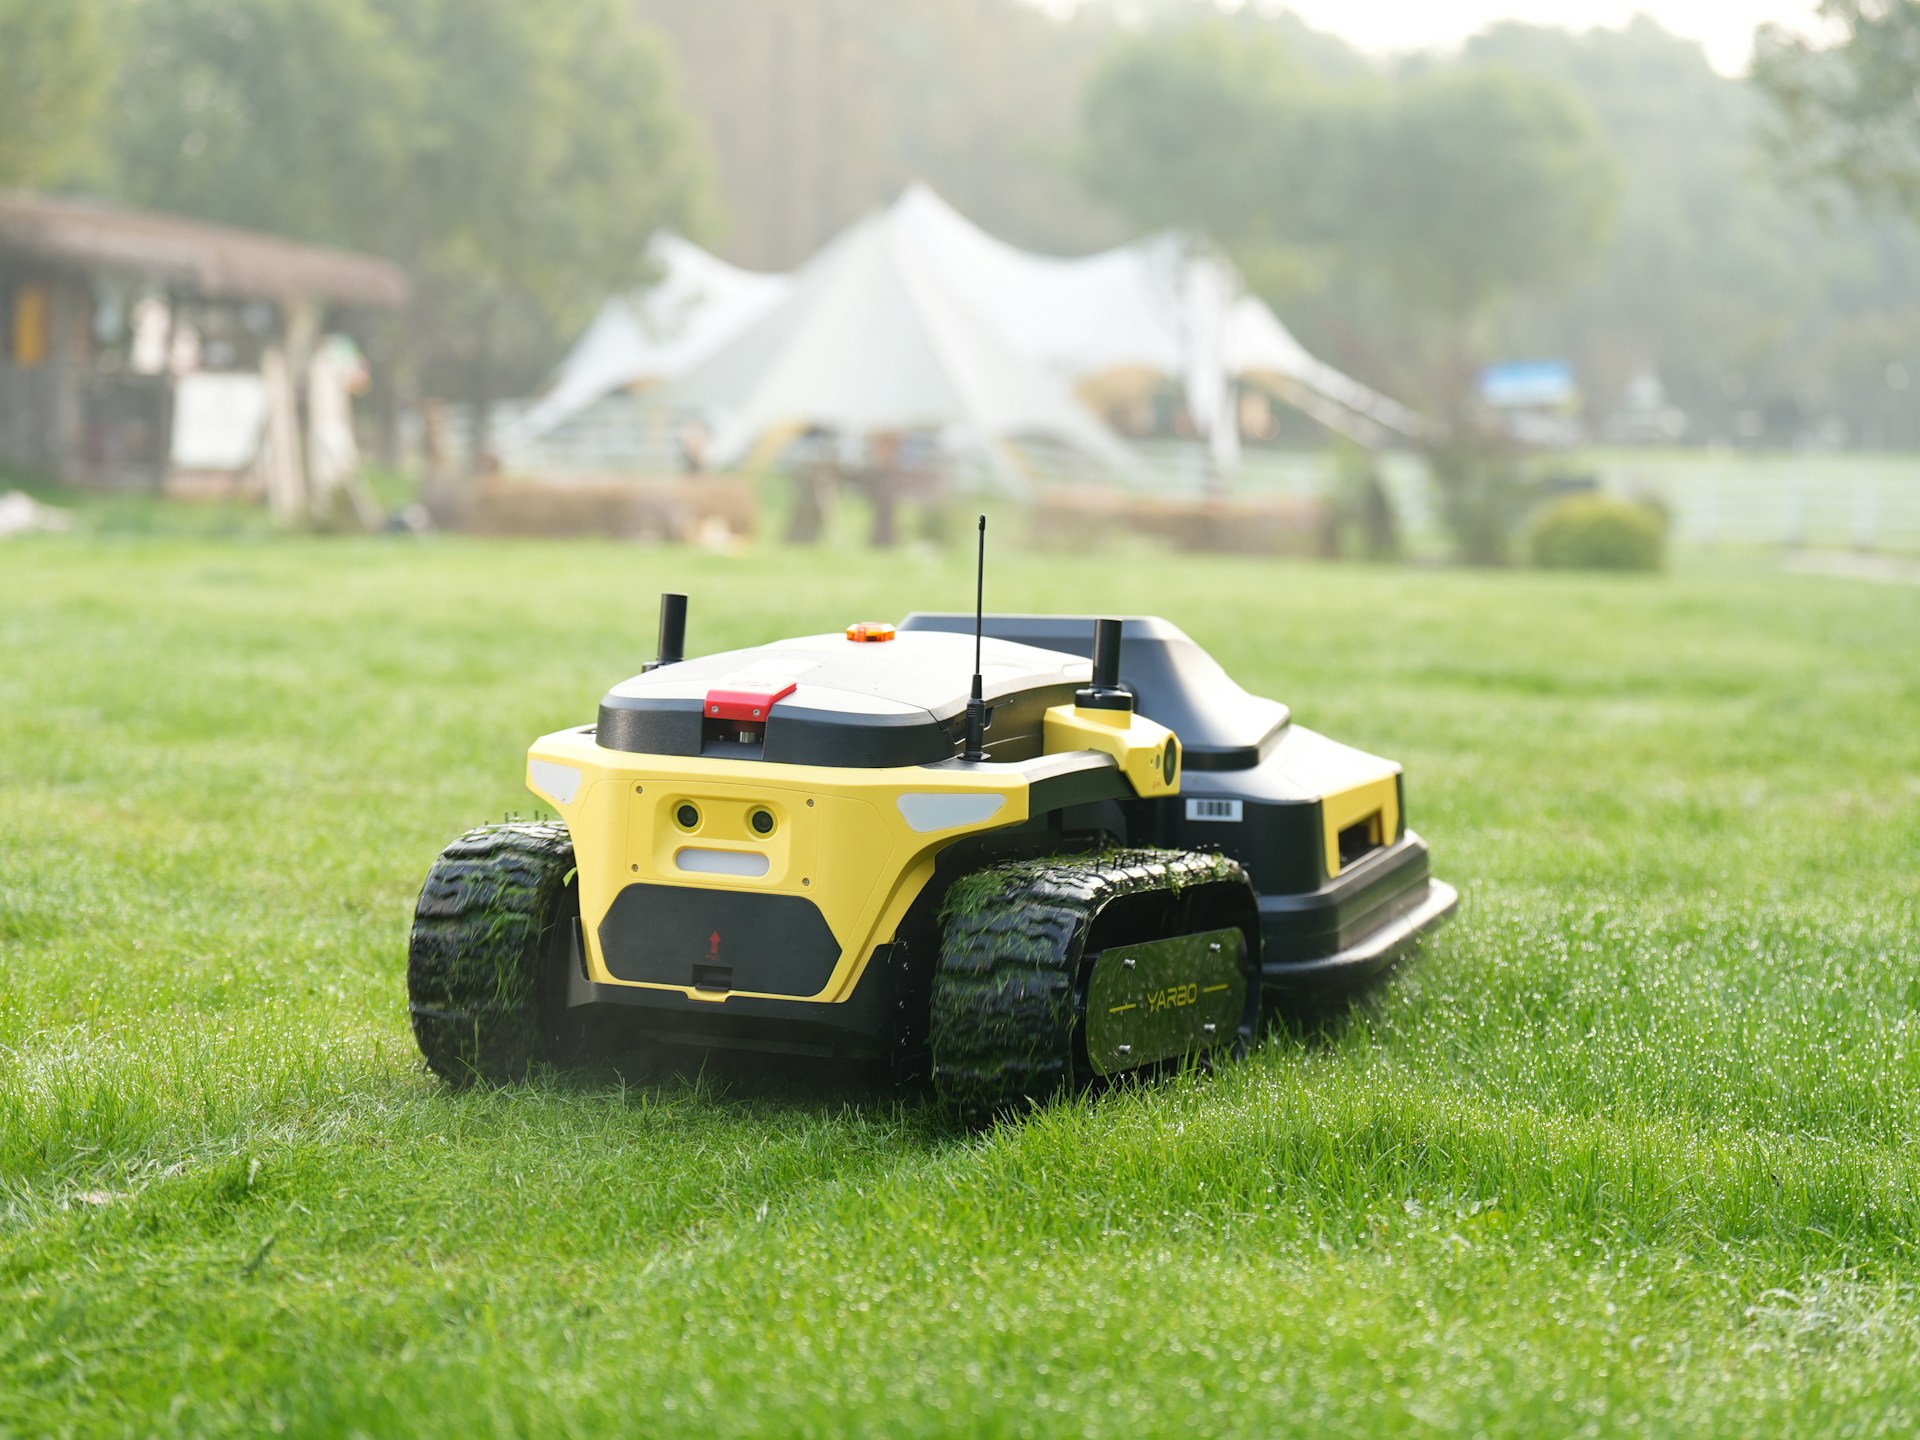
Medžiais apsodintas sklypas robotui žoliapjovei yra gerokai sudėtingesnė aplinka nei tokio pat ploto atvira veja. Čia svarbu ne vien tai, kiek kvadratinių metrų įrenginys gali nupjauti. Medžių lajos gali trukdyti palydovinei navigacijai, kamienai ir gėlynai reikalauja tikslaus kliūčių atpažinimo, o siauri tarpai tarp objektų tikrina roboto manevringumą. Todėl tokiam sklypui pirmiausia reikėtų rinktis tinkamą navigacijos technologiją, o tik po to lyginti akumuliatorių, pjovimo plotį ar papildomas programėlės funkcijas.
Pirmas klausimas – kas yra virš vejos?
Renkantis robotą dažnai žiūrima į tai, kas yra ant žemės, tačiau palydovine navigacija veikiančiam modeliui ne mažiau svarbu, kas yra virš jo. GNSS ir RTK technologijoms reikalingas pakankamas palydovų matomumas.
Tankios medžių lajos, aukšti pastatai ir kitos kliūtys gali pabloginti signalų priėmimą. „Husqvarna“ savo EPOS sistemos dokumentacijoje nurodo, kad tam tikrose vietose, kuriose nėra pakankamo dangaus matomumo, palydovinio signalo kokybė gali būti nepakankama robotui veikti pagal virtualias ribas. Gamintojas tokioms probleminėms vietoms yra numatęs ir papildomo fizinio laido sprendimą.
Tai nereiškia, kad sklype su medžiais reikia automatiškai atsisakyti RTK. Pavieniai medžiai atviroje vejoje ir tankus senas sodas yra dvi visiškai skirtingos situacijos.
Trys sklypai – trys skirtingi scenarijai
| Sklypo situacija | Į ką pirmiausia atkreipti dėmesį |
| Atvira veja su keliais pavieniais medžiais | Virtualios ribos ir kliūčių aptikimas |
| Daug medžių, bet tarp jų yra plačių atvirų zonų | Palydovinio signalo stabilumas visame pjovimo plote |
| Tankus sodas, siauri praėjimai, pastatai | LiDAR, kameros ar kita nuo vien palydovų nepriklausanti navigacija |
Šis skirtumas svarbus todėl, kad užrašas „belaidis“ dar nepasako, kaip robotas orientuojasi. Vieni modeliai savo padėtį daugiausia nustato palydovinėmis sistemomis, kiti aplinką analizuoja LiDAR jutikliais ir kameromis, o rinkoje naudojami ir kelių technologijų deriniai.
Kliūtis geriau pamatyti, o ne į jas atsitrenkti
Sename ar gausiai apželdintame sode robotui teks susidurti ne tik su medžių kamienais. Vejos teritorijoje gali būti dekoratyvinių augalų, gėlynų, sodo baldų, vaikų žaislų, vaisių, šakų ir kitų laikinų objektų.
Dėl to naudinga atskirti du dalykus: navigaciją ir kliūčių aptikimą. Navigacija padeda robotui suprasti, kur jis yra ir kur turi pjauti. Kliūčių aptikimo sistema sprendžia, kaip elgtis atsiradus objektui jo kelyje.
Pažangesniuose modeliuose tam naudojamos kameros, LiDAR, radarai, ultragarsiniai ar kiti jutikliai. Tačiau konkrečios sistemos galimybės skiriasi, todėl vien jutiklio pavadinimas nėra pakankamas pasirinkimo kriterijus. Verta tikrinti, kokias kliūtis konkretus modelis geba aptikti ir kokio dydžio objektai jam gali likti nepastebimi.
O gal paprastesnis perimetro laidas?
Perimetro laidas medžiais apsodintame sklype nėra pasenęs vien todėl, kad rinkoje atsirado virtualios ribos. Jei sodo struktūra beveik nesikeičia, kabeliu galima tiksliai apibrėžti nuolatinę darbo teritoriją ir suformuoti „salas“ aplink gėlynus ar kitus plotus, kurių robotas neturi pjauti.
Kita vertus, jei sodas nuolat pertvarkomas, fizinės instaliacijos koregavimas tampa papildomu darbu. Virtualias zonas programėlėje pakeisti paprasčiau.
Praktiškai geriausias robotas žoliapjovė medžiais apaugusiam sklypui nėra būtinai tas, kurio specifikacijoje nurodytas didžiausias plotas. „Vejos robotai“ siūlomų sprendimų kontekste galima rasti tiek palydovine navigacija, tiek kitais navigacijos principais paremtų modelių, todėl technologiją prasminga derinti prie konkrečios aplinkos, o ne atvirkščiai.
Prieš perkant naudinga apeiti visą veją ir pasižiūrėti į ją tarsi roboto akimis: kur tankiausios medžių lajos, kur siauriausi pravažiavimai, kur yra staigesni šlaitai ir kokios kliūtys keičia savo vietą. Toks paprastas sklypo „auditas“ apie tinkamą robotą dažnai pasako daugiau nei vien maksimalus gamintojo nurodytas vejos plotas.